¶ 地图规划
¶ 地图元素
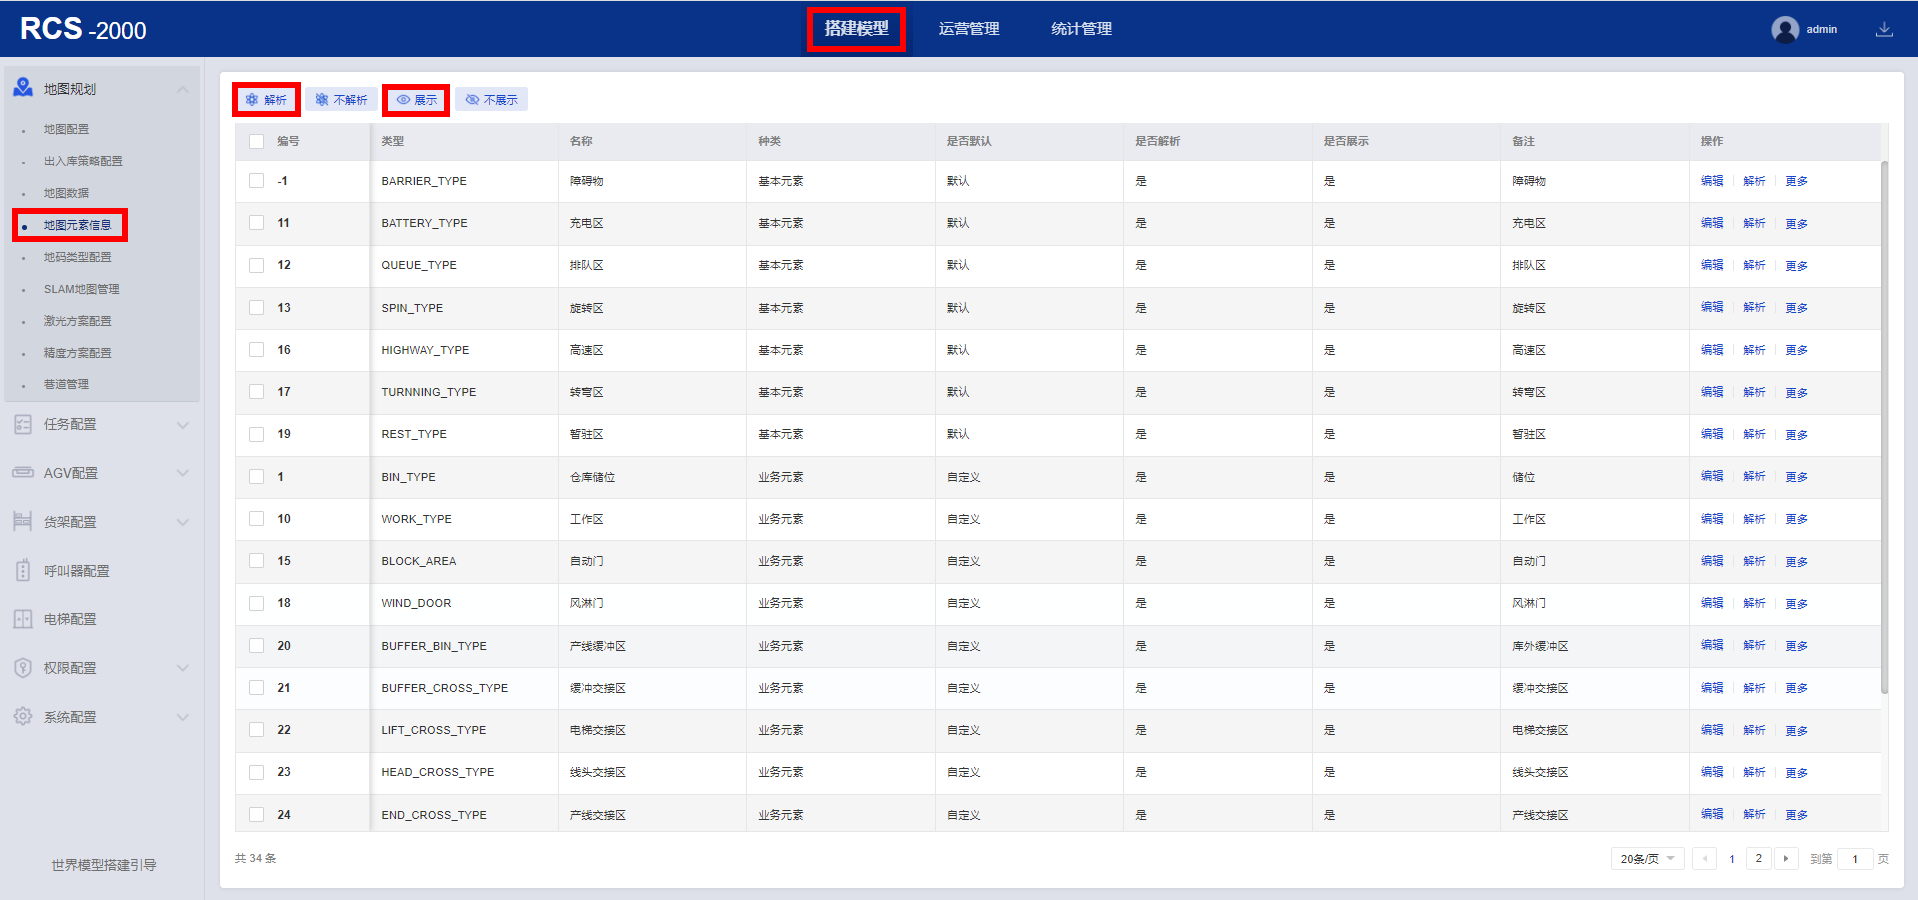
解析:是否解析至地图数据中,是否作为任务报文中的站点集合元素
展示:是否在拓扑地图编辑显示
¶ 刷地图的元素类型
- 不能刷地图的元素:高速区、电梯交接区
- 可以刷地图的元素:储位、工作台、缓冲区、巷道等元素
¶ 封锁区
- 适用场景:工作人员需要进入机器人运行区域处理异常。
- 作用:在封锁区外的机器人不会被规划至此区域,若不得不经过封锁区,则会报“无有效路径”;在封锁区内的机器人则会立即停车。
- 相似概念:封锁区、清空区、驱逐区、禁止穿行区
¶ 清空区
- 适用场景:工作人员需要进入的区域不得有机器人。
- 作用:在清空区外的机器人不会被规划至此区域,若不得不经过清空区,则会报“无有效路径”;在清空区内的机器人则会立即被规划出此区域。
- 相似概念:封锁区、清空区、驱逐区、禁止穿行区
¶ 驱逐区
- 适用场景:工作人员需要进入机器人运行区域处理异常。
- 作用:在驱逐区外的机器人规划至驱逐区的代价增加,若不得不经过驱逐区,则机器人会先移动至驱逐区近区等待解锁信号;在驱逐区内的机器人则会立即离开驱逐区。
- 相似概念:封锁区、清空区、驱逐区、禁止穿行区
¶ 禁止穿行区
- 适用场景:中央提升机。不进入中央提升机的机器人不到此区域。
- 作用:在禁止穿行区外的机器人不会规划至此区域,不得不经过禁止穿行区的机器人可通过;在禁止穿行区内的机器人则会立即离开禁止穿行区。
- 相似概念:封锁区、清空区、驱逐区、禁止穿行区
¶ 产线缓冲区
- 定义:地图元素的一种,类似于储位的作用
¶ 库区
- 库区:由一个或多个存储区组成的区域。任务可指定至库区,RCS系统自动挑选库区中的空储位位置。
- 冷热区:统计库区内货物进出的频繁程度。热区是指货物进出频繁的区域,冷区是指货物进出不频繁的区域。
¶ CTU管控区
- 定义:一般将地图划分为库区和工作区,库区为密集存储货架的区域,工作区为放置输送线、工作站的区域。CTU管控区是一种特殊的库区类型,专用于CTU进行作业。
- 配置方法:在地图中将某块区域进行框选,添加为CTU管控区即可。
¶ 激光无效区
- 表示定位时不使用位于该区域的激光点,仅作为对车道线的补充。具体含义见《【0402039】L-SLAM地图编辑操作手册》第5.2章节。
¶ 货架冷热度
- 作用:区域添加多个冷热区并设置不同的优先级之后,仓储任务会根据热度计算进行挑选。
¶ 暂驻区优先级
- 作用:数值越大,优先级越高
¶ 旋转障碍区域
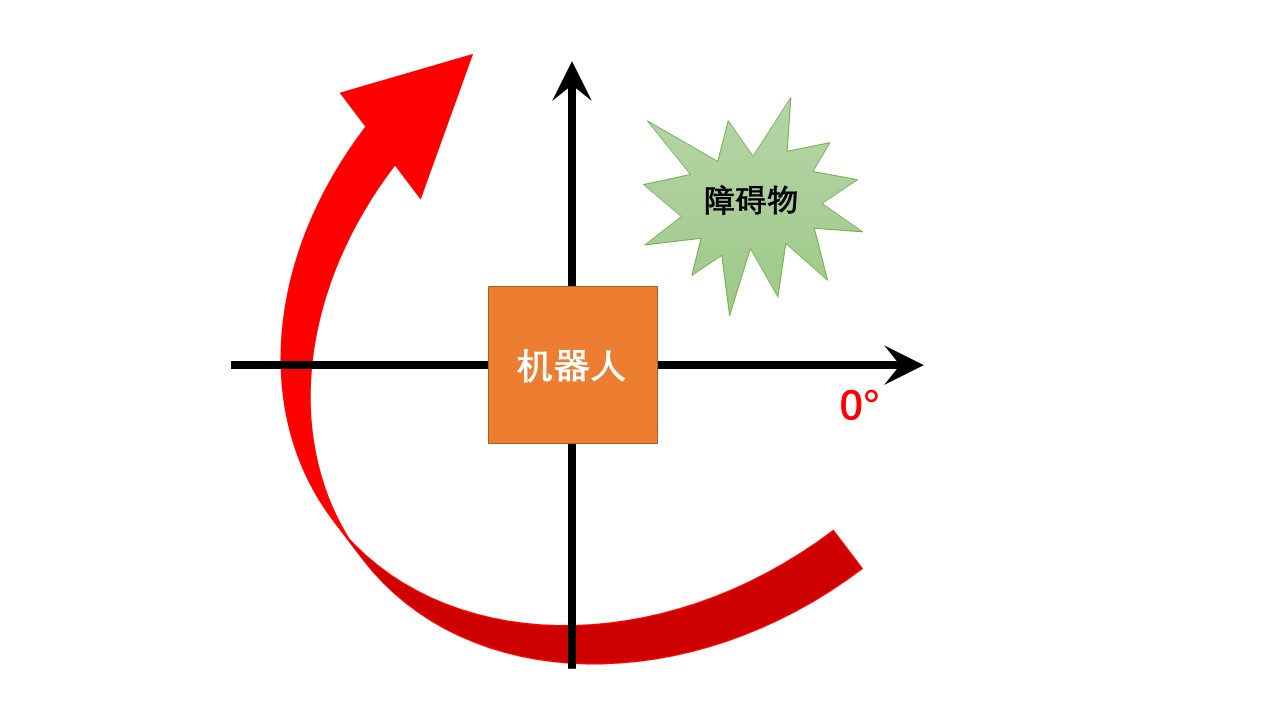
- 作用:旋转障碍区域用于控制机器人原地旋转方向。
- 原理:如图,以地图坐标系为基准分四象限。若机器人方向为0度,旋转障碍区域为第一象限,则机器人将顺时针旋转至目标角度。
配置方法:
- 3.1版本:只有运动中心与几何中心相距100mm以上才有效,如叉取机器人。
- 3.2版本:在CMS>设备类型中通过象限控制开关来控制。
检查方法:
- 在地图xml文件中找到字段RotBarrierArea来查看象限
- 0表示不设置象限,默认
- 1表示设置第一象限
- 2表示设置第二象限
- 3表示设置第三象限
- 4表示设置第四象限
- 在规划库中找到字段rot_dir来查看旋转方向
- 0表示不指定方向
- 1表示顺时针方向
- 2表示逆时针方向
¶ 关联点
- 定义:关联点分为“向前关联”和“向后关联”。“向前关联”指前一个目标点对应的关联位置;“向后关联”指后一个目标点对应的关联位置。
- 配置方法:关联位置可在地图编辑>元素属性信息>业务信息中进行设置,可在地图数据中查看。
- 作用:关联点的使用可以大大简化任务模板或第三方系统的接口参数。
¶ 密集储存类型
三排货架、四排货架、巷道
¶ 记货架与刷地图的关系
- 记货架:将货架信息记录在CMS系统中,用于业务层。如:起始点货架信息的校验。
- 刷地图:将货架信息告知规划库,从而可以提高路径规划的灵活性。如:负载货架的机器人可穿行空储位。
- 关系:记货架可以不用刷地图,刷地图必须要记货架。
¶ 探测货架和记货架的区别
1. 探测货架:平台下发探测任务,机器人收到任务后打开货码灯探测货码,并上传到平台。平台可获取货架编号及货架类型,可在后续任务中使用。
2. 记货架:
- 机器人下放货架后,货架编号会写入到地图数据中
- 任务模板中开启记货架后,搬运货架时RCS会下发移动任务到RCS数据库中记录的货架位置执行搬运任务。"
¶ 线上旋转
原因:规划库规划机器人在线上旋转
前提:1、导航方式为激光导航;2、在线属性上配置自主上线
异常情况:除自主上线外,其他场景下机器人在线上旋转均属异常。
¶ 任务配置
¶ 呼叫站点支持的字符
- 默认仅支持字母和数字,不支持汉字、特殊字符。
¶ 关联任务模板
- 基线版本只支持跨电梯任务处理器与叉车、潜伏接驳任务,除上述情况都需定制。
¶ 主副任务
- 基线只有电梯有主副任务,其他为定制业务。
¶ 空满交换任务
- 适用场景:空满交换业务涵盖库区、策略、点到区域、区域到区域等业务场景。
具体可参考HiKnow平台文档《【0402008】空满交换业务操作手册》。
¶ 仓位到仓位
- 格式:站点集合为仓位编号+${05}
示例:起点仓位为100001P320101,终点仓位为100002P320101,则任务中的站点集合分别为100001P320101${05},100002P320101$
¶ 预调度
- 适用场景:个别工作台、输送线会产生周期性任务,电梯会固定停止在目标楼层
- 作用:这些任务都需要分配机器人执行。如果有空闲机器人可以提前到达任务起始点或附近等待任务下发,可以有效地提高任务执行效率,使任务执行更加智能。
具体内容详见HiKnow平台中《预调度功能使用经验案例》文档。
¶ 出库任务liftstatus
- 出库任务(liftStatus):
- 0表示举升等待模式;
- 1表示放下等待模式;
- 2表示放下释放机器人模式。
具体信息详见《【0402027】TPS对接使用手册》1.4.1章节
- 回库任务(taskTyp):
- 默认为空表示货架回库(对应liftstatus为空、0或者1);
- 1表示初始化入库;
- 3表示理货业务回库;
- 4表示货架放下释放机器人回库(对应liftstatus为2);
- 5表示料箱整拖回库。
具体信息详见《【0402027】TPS对接使用手册》1.4.2章节
¶ 点属性中任务节拍
- 适用元素:工作台点位
- 定义:如果某工作台会周期性(单位:秒)产生一个搬运任务,那么cms会定时下发一个预调度任务。
- 配置要求:工作台需配置关联车型,若没有关联车型,可以选用上次执行真实任务的车型。
¶ 任务模板数据库表
- 任务模板对应的数据库表名是tcs_main_task_typ
¶ 是否呼叫多任务
- 作用:“是否呼叫多任务”参数若为“否”,则校验生成任务接口中的呼叫站点。若该呼叫站点存在正在执行的任务,则会报错,不会生成新任务。若点获取方式无呼叫站点,则校验站点集合的第一个点。
- 适用场景:此功能在呼叫器场景中应用较多。若触发一次按钮后,货架已经在途中,此时再触发按钮,也不再生产新任务。
¶ 任务挂起
- 场景:在开启循环找位置后,若找不到位置,则任务会挂起。等找到位置后,任务才下发。
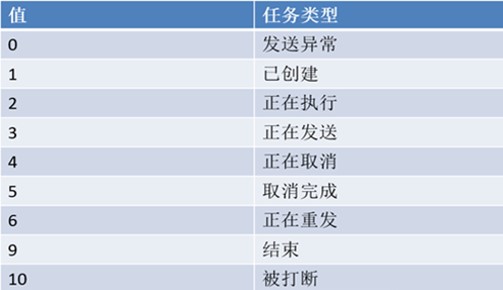
¶ 任务状态变更
- 0表示发送异常
- 1表示已创建
- 2表示正在执行
- 3表示正在发送
- 4表示正在取消
- 5表示取消完成
- 6表示正在重发
- 9表示任务完成
¶ CMS的task_status状态
¶ 通知WCS的方法名
任务模板中通知WCS的方法名如下:
- 辊筒:机器人接料为“toAgv”;机器人送料为“fromAgv”。
- 码垛机、缠膜机:机器人申请为“apply”;机器人到达为“arrived”;机器人离开为“release”。
- 货物检测装置:机器人申请接料为“applyToAgv”;机器人申请送料为“applyFromAgv”;机器人到达为“arrived”;机器人离开为“release”。
¶ 整托出库
定义:整托出库指根据接口报文中liftStatus的值来控制机器人到达目的地时的举升状态。
- liftStatus=0,机器人到达工作点后继续举升货架
- liftStatus=1,机器人到达工作点后放下货架(根据地图配置可选择机器人在货架下面等待或在货架旁边等待,此时机器人不能执行其他任务)
liftStatus=2,机器人到达工作点后会在货架下等待执行新的任务,或者前往空闲的暂驻区待命。
¶ 软取消
- 软取消:机器人将货架搬到指定区域的空储位区
- 普通取消:机器人立即原地取消任务,如:放下货架
¶ AGV配置
¶ 预抬叉
- 定义:叉取机器人在到达“等待点”前,提前将叉齿抬高至预定高度(边移动边抬叉)。
- 配置方法:在线属性上可勾选是否预抬叉。
- 适用车型:仅适用于堆高型叉取机器人。
¶ 全向车行进方向
- 配置方法:全向车行进方向由货架方向进行控制,点位方向无法控制行走方向
¶ 叉取机器人偏移距离
- 定义:偏移距离指机器人运动中心与几何中心之间的距离。
- 获取方式:进入机器人系统 cd /dav 目录中,打开对应软件标识符文件。
- 配置路径:CMS-设备类型-叉车参数
后续在robox或cms系统中将自动获取此参数,无需人工填写,敬请期待。
¶ CTU偏移距离
- CTU偏移距离是指下读码头中心到执行机构相机中心的距离,具体数值需要联系产品获取。
¶ 叉取机器人各状态高度含义
- 空车移动高度:叉车空车运动时,叉齿保持的高度
- 载货移动高度:叉车载货运动时,叉齿保持的高度
- 取货进储位高度:叉车从等待点运动到目标取货储位,叉齿保持的高度
- 取货出储位高度:叉车从目标取货储位运动到等待点,叉齿保持的高度
- 放货进储位高度:叉车从等待点运动到目标放货储位,叉齿保持的高度
- 放货出储位高度:叉车从目标放货储位移动到等待点,叉齿保持的高度
¶ 货外伸展的含义
- 定义:从货架边沿算起向内多推的距离
机器人执行机构实际推送距离=料箱长度+货外伸展+机器人探测距货架边沿的距离
¶ 货架配置
¶ 仓位、储位、实体货架、虚拟货架
仓位:物料存储在货架中最小的位置单元。
储位:货架可放置的位置。
实体货架:机器人可负载移动的货架。
虚拟货架:包括分拨墙货架、高位货架、无框体货架。一般用于叉取机器人和CTU业务中。
¶ 仓位满叉高度
- 定义:仓位满叉高度指在储位中抬起容器后的叉齿高度
¶ 仓位码编码规则
示例:3 0 0 0 1 6 P 3 1 0 1 0 2
释义:其中300016表示货架编号,P3表示货架类型,1表示方向标识位,01表示货架第一层,02表示货架第二格。
RCS V3.1.4版本后仓位码为14位,最后一位表示内外层。1为内层,2为外层,3为普通仓位。
¶ 客仓码
定义:客仓码默认和仓位码一致,可根据客户业务需求进行修改。
修改方式:在仓位管理中通过导入修改。
¶ 循环找货架
作用:区域到区域或者区域到点的任务在开启循环找货架后,会定时在起点查找货架,不会直接报错“未找到可用货架”。
¶ 货架编号为-1
原因:货架类型为盲举,则CMS系统地图数据界面中货架编号显示为-1(货架若为盲举,则无需绑定解绑)。
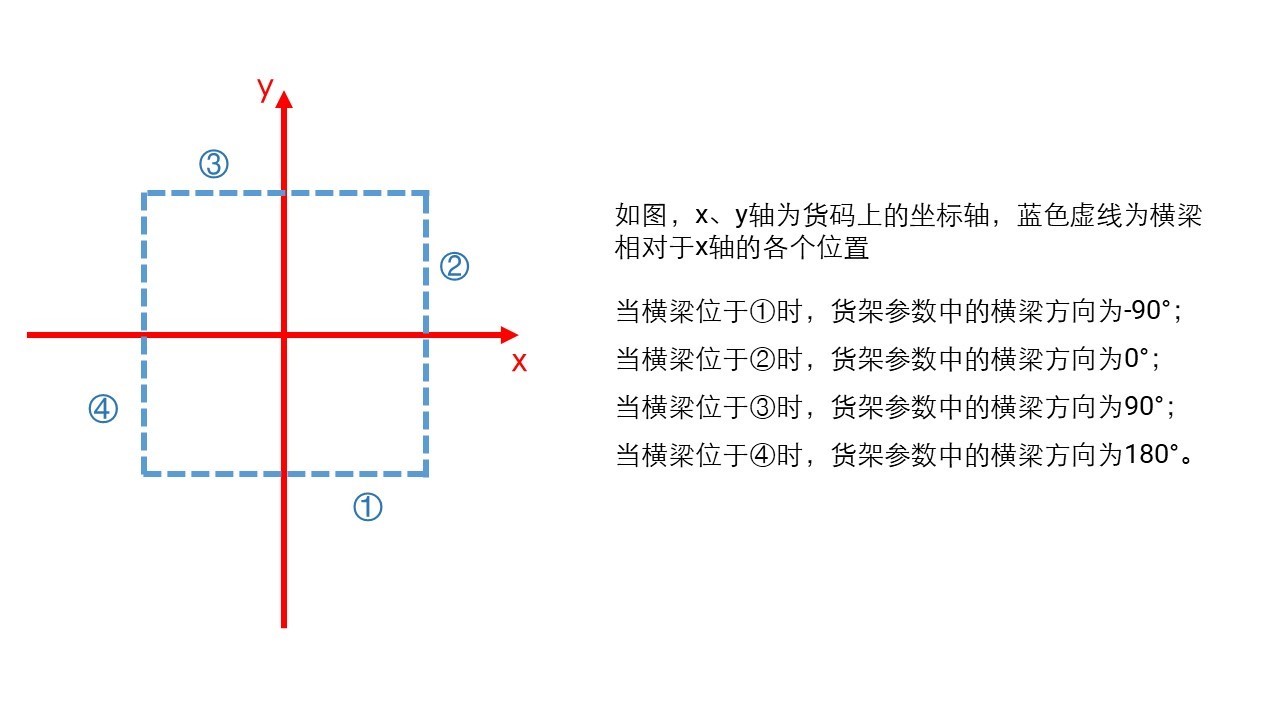
¶ 货架参数横梁方向
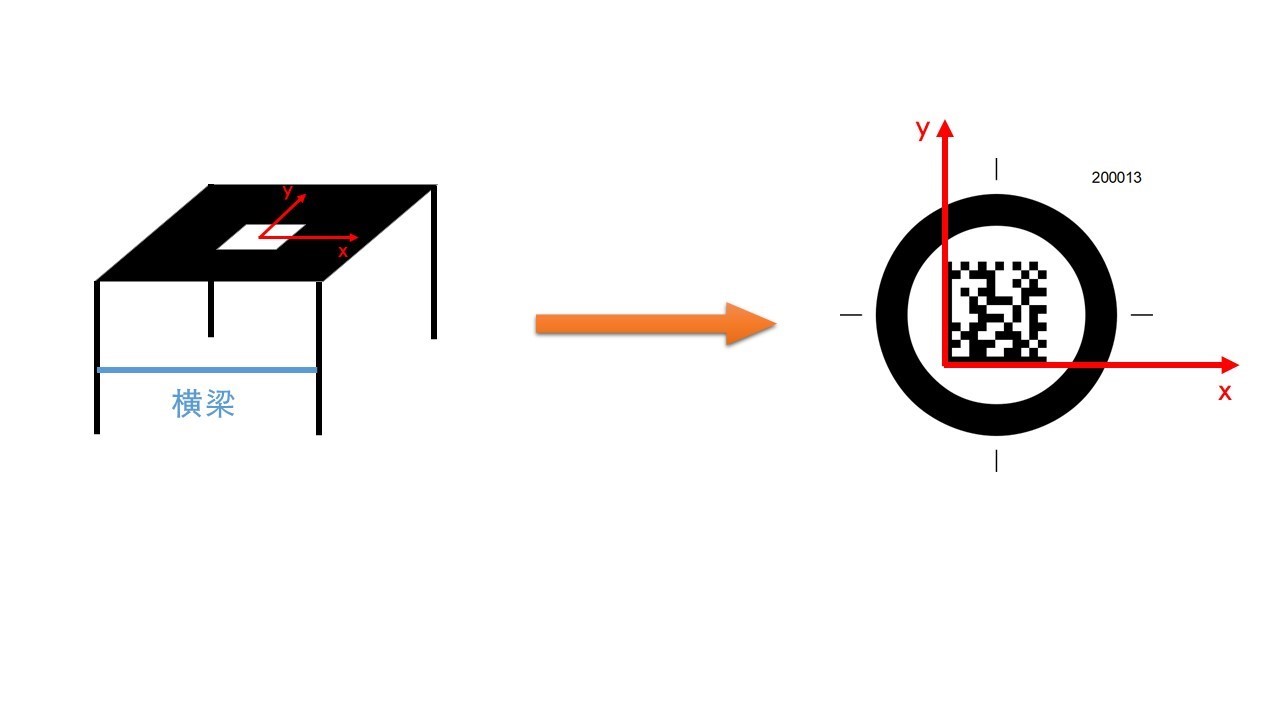
如图,将货码的X轴正方向看作0度。货架参数中的横梁方向由横梁相对于X轴的位置而定。
¶ 系统配置
¶ ECS、CMS、RCMS、RCS的区别
定义:ECS、CMS、RCMS、RCS系统大部分语境指物流调度控制系统,其称呼在历史的长河中不断更迭。
区别:但在具体沟通某个模块时,CMS和RCS为完全独立的服务组件,不要混淆。
¶ 白名单
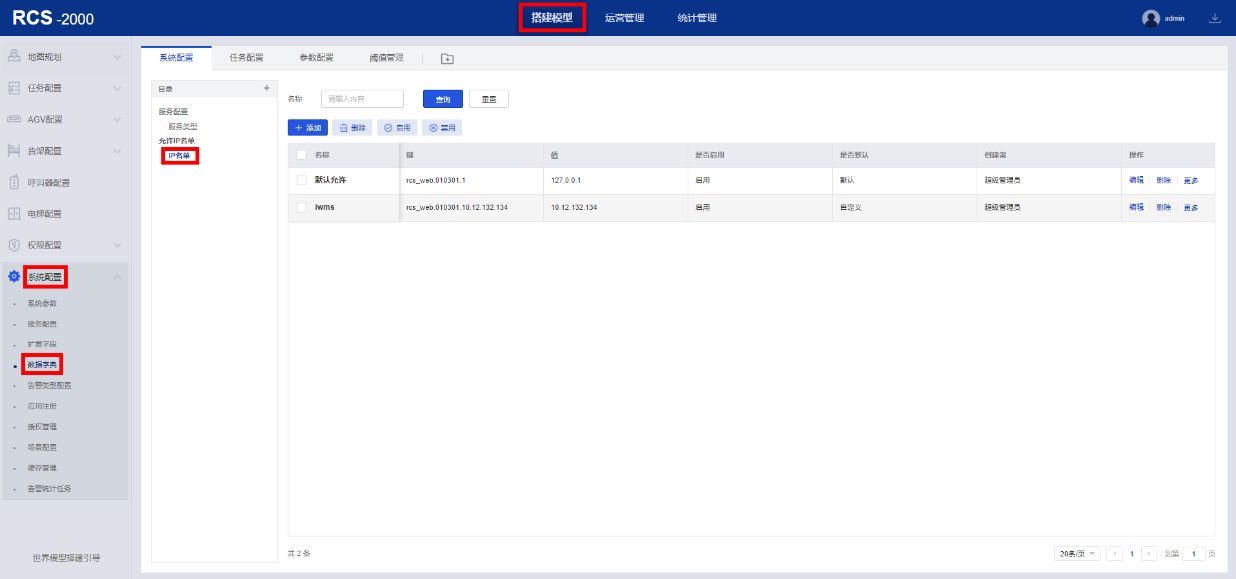
定义:可以对接的第三方系统的地址。若未在白名单中,则无法对接。
配置方法:搭建模型>系统参数>数据字典>系统配置
¶ RCS接口文档/ TPS接口协议/ RCS接口协议
定义:RCS对外接口文档分为标准对外接口文档和TPS接口文档,注意区分。若对接的业务为仓储类业务,推荐使用TPS。
参考文档:
- 《【0402027】TPS对接操作手册》
- 《【0202002】厂内物流调度控制系统RCS-200对外任务接口文档》
下载地址:hiknow/知识仓库/机器人业务中心知识库/移动机器人/技术支持
¶ MCS数据库表含义
常见的表:mcs_base_device(机台)、mcs_base_work_station(机台工位)、mcs_base_material(物料表)、mcs_base_pod(货架表)、mcs_base_stg_bin(仓位表)、mcs_work_task(任务表)
¶ 统计管理
¶ 运行时间
CMS统计界面中运行时间=空车时间+空闲时间+背货架时间+充电时间
其他具体详细见hiknow中《【0402030】统计管理界面介绍手册》
¶ 充电时间
CMS统计界面中充电时间=充电结束时间-充电开始时间。(去充电的路上的时间也算充电时间)
其他具体详细见hiknow中《【0402030】统计管理界面介绍手册》
¶ 换车时间
定义:任务下发后,最后一次换车执行任务中子任务开始执行的时间点。
¶ 开动率
-
RCS V3.1.3及之前的计算公式:
开动率=机器人执行任务时间/机器人在线时间
执行任务时间=任务结束时间-任务开始时间-充电时间-切车时间
避让时间属于执行任务时间 -
RCS V3.1.4及之后的计算公式:
开动率=机器人运行时长/(机器人在线总时长-充电时长)
¶ 设备故障率
设备故障率=机器人故障时间/机器人运行时间
¶ 统计界面介绍
CMS统计界面介绍详见文档《【0402030】统计管理界面介绍手册》。
¶ 日志相关
¶ CMS日志
详见文档《【0403001】日志解析说明书》第3章《CMS日志》。
文档下载地址:HiKnow/知识仓库/机器人业务中心知识库/移动机器人/技术支持/产品支持
¶ RCS
¶ 规划库输入字段含义
| 字段 | 含义 | 字段 | 含义 |
|---|---|---|---|
| In | 输入 | i%04d | 机器人id |
| %d | 机器人x轴坐标 | %d | 机器人y轴坐标 |
| %d | 机器人角度 | pth%d | 货架角度 |
| %d | 机器人任务状态 | %d | 任务目标点X坐标 |
| %d | 任务目标点Y坐标 | %d | 任务目标点机器人角度 |
| pid %d | 机器人是否背货架 0表示不背;1表示背 |
%d | 货架目标角度 |
| %d | 货架类型 | p_w %d | 货架宽度 |
| p_l %d | 货架长度 | navi %d | 机器人当前导航方式 |
| pc | 位置上报可信度 0表示不可信;1表示可信 |
ntar_num | 任务预发数目 |
| no_evite | 不可避让标志 | force_tar | 强制目标点位置输出标志 |
| force_finish | 强制任务完成标志 | plug_in | 外部自主上线请求标志 |
| task_id | 主任务id | sub_id | 子任务id |
¶ CT0是什么意思
平移前进
¶ CT1是什么意思
停止
¶ CT2是什么意思
平移后退
¶ CT6是什么意思
弧线
¶ 机器人行驶最大偏移量
概念:机器人行驶最大偏移量指定位精度(pos_offset),表示判断机器人在拓扑点位上的范围
影响:若过小则机器人容易偏出拓扑点,报机器人不在拓扑点元素;若过大则机器人没有能力到达目标位置,规划库算法无法输出任务完成信息
配置路径:CMS>服务位置>RCS能力集>规划库拓扑地图
要求:拓扑点之间的距离大于机器人行驶最大偏移量的2倍,否则会导致定位到错误的拓扑点
推荐值:二维码/纹理SLAM潜伏机器人设置为65,激光SLAM潜伏、CTU和叉取机器人设置为150
¶ 叉车等待点概念
叉车在该位置进行取、放货之前的叉齿高度调整动作。
¶ 安全距离
定义:安全距离指机器人跟车时的最小距离,默认为20mm
配置路径:RCS能力集>规划库配置>安全距离
¶ 跟随功能
近距离跟随功能含义:在工作台排队时,后面的机器人会紧密跟随前面的机器人。若前面的机器人移动,则后面的机器人将同步跟随前机器人移动。
¶ 象限
作用:控制叉取机器人及料箱机器人的旋转方向。旋转障碍区域即为勾选后机器人无法在该区间旋转的象限。
- CMS配置:象限能够在点属性中设置
- 地图xml字段:RotBarrierArea
- 默认不设置时为0
- 设置第一象限值为1
- 设置第二象限值为2
- 设置第三象限值为3
- 设置第四象限值为4
- 规划库通过rot_dir来控制旋转方向
- 0代表不指定
- 1代表顺时针
- 2代表逆时针
¶ 非严格控制
严格控制:只允许一个机器人进入回头路区域
非严格控制:允许多个无路径干涉的机器人进入回头路区域
¶ 任务编号后缀含义
- _EC表示CMS触发的任务
- _CLS代表监控客户端触发的任务
- _CHG代表充电任务
¶ 任务优先级
值越大优先级越高
¶ RCS子任务类型
rcs3.x中action_type类型各值含义:
- 0:机器人移动
- 1:开始充电
- 2:停止充电
- 4:搬货架到某一点
- 6:放货架到某一点
- 32:举
- 33:放
- 34:滚
- 65:切换RCS
- 66:通行证
- 67:锁格
¶ 暂驻任务
- 3.x版本之后的暂驻任务由分配库控制。
分配库在任务空闲且暂驻属性充足时会输出P4,并且分配库中的RCS日志会生成_lvrp后缀的暂驻任务。RCS中生成的暂驻任务后缀是lvrcs。
¶ 可被打断的任务类型
- 搬运 Movepod、整托回库movepodBack、搬回returnPod可以被打断;
- 充电任务可以被打断(高于正常电量且达到默认最短的充电时间)。
¶ WCS
¶ WCS同第三方对接常见的通讯方式
常见的对接通信方式有TCP、UDP、串口、IO、REST等
¶ iWMS
¶ 仓储标准业务流程
仓库的标准业务流程包括:
到货通知、卸货码盘、点数验货、收货确认、质检抽样、仓位推荐、上架操作、库存调拨、库存转储、库存理货、库存冻结、库存盘点、补货作业、账面转储、库存对账、库存查询、库存分配、波次计划、拣货、分播、集货、复核、打包、发货
¶ 结班与结束任务的区别
结班:已有的任务可以继续操作,不再下发新的任务
结束任务:结束本工作站所有任务,包括当前工作站的货架任务
¶ 停止呼叫与结束任务区别
停止呼叫:已有的任务可以继续操作,不再下发新的任务
结束任务:结束本工作站所有任务,包括当前工作站的货架任务。另外,已录入但未执行的记录不会被记录到库存中,所以如果在货物放上货架后点击结束任务,那么会导致库存与实物不匹配。
¶ 货架搬运任务
定义:iWMS系统中的货架搬运任务是iWMS与RCMS任务交互的页面,是iWMS任务排查的重要依据
各任务状态含义如下:
- 下发失败:表示下发RCMS失败。
- 排查方法:手动选择失败的任务单编号,点击“下发”,实时查看RCMS返回的失败原因。
- 常见的错误原因有货架无储位、货架未初始化等。
- WMS后台定时任务每隔5分钟会主动再次向RCMS推送消息。
- 正在执行:表示RCMS已成功收到任务,正在执行中。
- 到达工作台:表示机器人已经把货架背到工作站,客户端可以进行下一步操作。
- 已完成:表示该任务已结束,包括来程及返程。
- 返程在途:仅用于叉车入库时的状态。当其他任务执行完毕后,将改为“已完成”。
¶ 下架策略先进先出
下架策略先进先出的含义是先入库的物料会先分配出库。
¶ 暗盘与明盘
暗盘指盘点界面不显示系统记录的库存数量。
明盘指盘点界面显示系统记录的库存数量。
¶ 组波次的作用
波次是订单的集合,通过组波次可以将结构相似的订单和分配到到相同货架的订单集合起来,从而实现一个货架拣多张订单,提高订单出库效率。
¶ 静态波次和动态波次的区别
静态波次会将波次里的订单一起下发到工作站,一个波次执行完才能执行下一个波次。一般用于单品提总、单品混合、多品提总波次。
动态波次会按后面的分播墙格口数下发订单,待格口某一个订单完成后,动态派发下一个订单,波次与波次之间无间隔。一般用于多品混合波次。
¶ 服务器
¶ 服务器管理口默认IP
查看方式:每个服务器的默认管理口IP可能不同。在连接显示屏后重启服务器,此时显示屏会显示当前管理口的IP地址。
¶ 服务器内存
查看方式:在运管中心的状态监控界面可以看到服务器的总内存和内存使用情况。
¶ 授时服务器
定义:所有NTP客户端可以定时同步NTP服务端的时间。部署NTP服务的服务器即为NTP服务端,也叫授时服务器
配置方法:可在NTP客户端的NTP的ip中填写该授时服务器的ip来进行时间较准。
参考文档《【0402013】NTP服务部署操作手册》,文档下载地址:HiKnow/知识仓库/机器人业务中心知识库/移动机器人/技术支持/产品支持
¶ USB映射
用途:在服务器所在的虚拟化平台上做USB映射后,可将物理服务器的USB映射到虚拟机上。
¶ 数据库
¶ 核心服务数据库
定义:核心服务数据库就是运管中心的数据库
路径:在目录/opt/opsmgr/web/opsMgrCenter下
¶ 网络
¶ wifi 2.4G和5G可支持的信道
- 2.4GHz信道(中心频率)支持:1(2412)、2(2417)、3(2422)、4(2427)、5(2432)、6(2437)、7(2442)、8(2447)、9(2452)、10(2457)、11(2462)、12(2467)、13(2472)。
推荐使用1、6、11信道,在上述信道下机器人漫游性能最佳。
5GHz信道(中心频率)支持:36(5180)、40(5200)、44(5220)、48(5240)、52(5260)、56(5280)、60(5300)、64(5320)、149(5745)、153(5765)、157(5785)、161(5805)、165(5825)。
其中的52、56、60、64属于DFS信道,要求AP不开放使用。
¶ 机器人支持的wifi协议和安全标准
wifi协议:IEEE802.11a/b/g/n/ac协议
安全标准:open、802.11i RSN强健安全网络、WPA/WPA2 personal(也称为PSK)、WPA/WPA2 Enterprise(也称为802.11X)标准。
¶ 机器人与服务器的通信频率
200ms
¶ AP关联
含义:从COMPLETED 到COMPLETED是一个完整的漫游过程也是AP关联的过程。
具体过程:
COMPLETED -> ASSOCIATINGASSOCIATING -> ASSOCIATEDASSOCIATED -> 4WAY_HANDSHAKE4WAY_HANDSHAKE -> 4WAY_HANDSHAKE4WAY_HANDSHAKE -> GROUP_HANDSHAKEGROUP_HANDSHAKE -> COMPLETED
¶ 硬件相关
¶ 机器人本体相关
¶ 机器人底盘模式
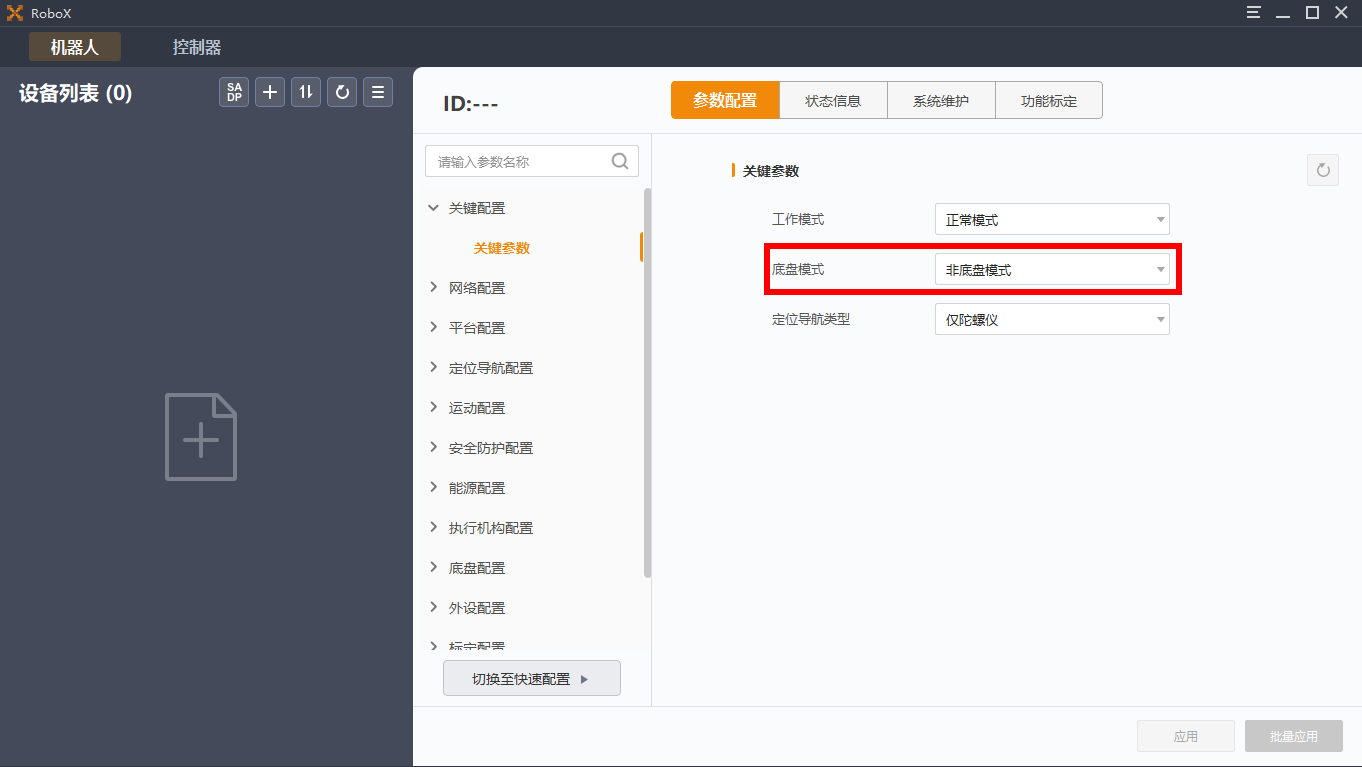
底盘模式是指机器人底盘和上层执行机构制定分离方案,能够灵活地变换上层执行机构的功能实现,便于项目的快速开展。
底盘模式类型:
0:非底盘模式;1:低级底盘模式,包含行走电机、急停、碰撞条;2:中级底盘模式,底盘+激光;3:高级底盘模式,仅行走。
¶ 机器人抱闸
当机器人处于抱闸状态时,即时在关机或急停状态下驱动轮也无法转动。只有在清除急停或激光遇障等安全信息时,才可解除抱闸。CE款的机器人具有抱闸功能。
¶ CTU英文翻译
Carton Transfer Unit
¶ 全向车角度定义
全向车的角度为车头相对于坐标系的角度。
¶ 传感器相关
¶ 置信度
查看RCD的字段slam.slam_pub.confidence
¶ 区域激光与轮廓激光的区别
区域激光将检测区域分为远、中、近三个区域。障碍物进入区域时,输出各检测区域的状态值。检测区域由第三方软件配置完成后烧录至激光内部。
轮廓激光则实时输出障碍的距离信息,检测区域可由控制系统自由设置。
¶ 超声检测范围
超声检测范围为200-1000mm。
- 1、距离过近会导致误差过大,从而检测无效。
- 2、由于超声传感器为立体圆锥型,因此配置距离过长可能会检测到地面。
¶ 叉尖光电检测距离
叉取机器人的叉尖光电检测距离默认为14cm左右
配置方法:可通过调节传感器外壳上的旋转按钮修改其检测距离。
¶ 激光检测最远距离
不同型号的激光最远检测距离不同,具体如下:
- SICK-TIM510:4 m
- UST05LA:5 m
- 森思泰克-STL1:8 m
- UST05LP:30 m
- KELI:30 m
- NANO:40 m
¶ 激光膨胀值/膨胀值
定义:膨胀值是机器人配置文件中的一个配置参数,分为空车和载货两种状态,一般不建议修改。
作用:增加车身尺寸以及算法计算的车身保护空间。
若为机器人左右遇障问题,建议缩小左右激光检测距离。
¶ TOF相机
TOF相机主要功能是识别,正常情况下开机之后TOF将自动启动。
¶ 电池相关
¶ 充电协议类型
24V为CAN协议,48V为485协议。
¶ 电池SOH定义
SOH指充电次数,其根据电池电量积分的计算得出。
SOC指电池电量。
¶ 二维码相关
¶ SLAM辅助码
-
4.0之前:
SX码为上线码,其二维码数值作为机器人上线初始位置信息。
SC码一般作为机器人方向纠正辅助码,其二维码值无意义。
SG码比SC多了二维码值信息,一般作为机器人目标点防呆信息。
SD码的应用场景为:当定位存在偏差时,起始SC吗扫不到的情况下,为了能够扩大辅助码的作用范围,以SC码为中心粘贴SD导向码。 -
4.0及之后:
只有SX码,具体详情参考hiknow中《【0402040】L-SLAM机器人上线操作手册》第四章。
¶ 小写地码
小写地码即小码,例如地码100100xy100100中,xy为小写。
作用:当机器人到达目标点后,若实际空间较小不宜旋转微调,可以在此处粘贴小码。机器人识别到小码之后则不会进行微调。
适用场景:目标点空间较小不适合进行姿态调整。
¶ 电梯特殊码/特殊码/ZZ码
电梯中的地码即ZZ码,其码值不代表坐标,只表示方向。
示例:000000ZZ000000。
¶ 金属码
适用场景:现场环境复杂,有许多大型叉车和电动叉车运行,使得普通地码经常被损坏,从而导致现场经常出现连续地码未识别故障或机器人走偏故障。
优点:耐磨,不易损坏。
粘贴方式:直接在防护贴纸和金属码之间注入玻璃胶即可。
¶ 地码帧率
读码头默认是100
¶ 导航相关
¶ 巡线导航/色带导航
巡线导航是指机器人沿着某条线(如色带)移动来控制其导航的一种方式。
色带要求:
- 宽度需在5-10mm内
- 颜色需与地面背景颜色的色差足够大
¶ 车道线
适用机型:车道线一般用于移载机器人的相关业务
作用:机器人使用其前上方的相机来识别两侧的色带,进行辅助导航
¶ 贝塞尔曲线
贝塞尔曲线(Bézier curve),又称贝兹曲线或贝济埃曲线。贝兹曲线由线段与节点组成,节点是可拖动的支点。一般的矢量图形软件通过它来精确画出曲线。
¶ 动态避障生效距离
机器人开始绕障时障碍物与机器人之间的距离值